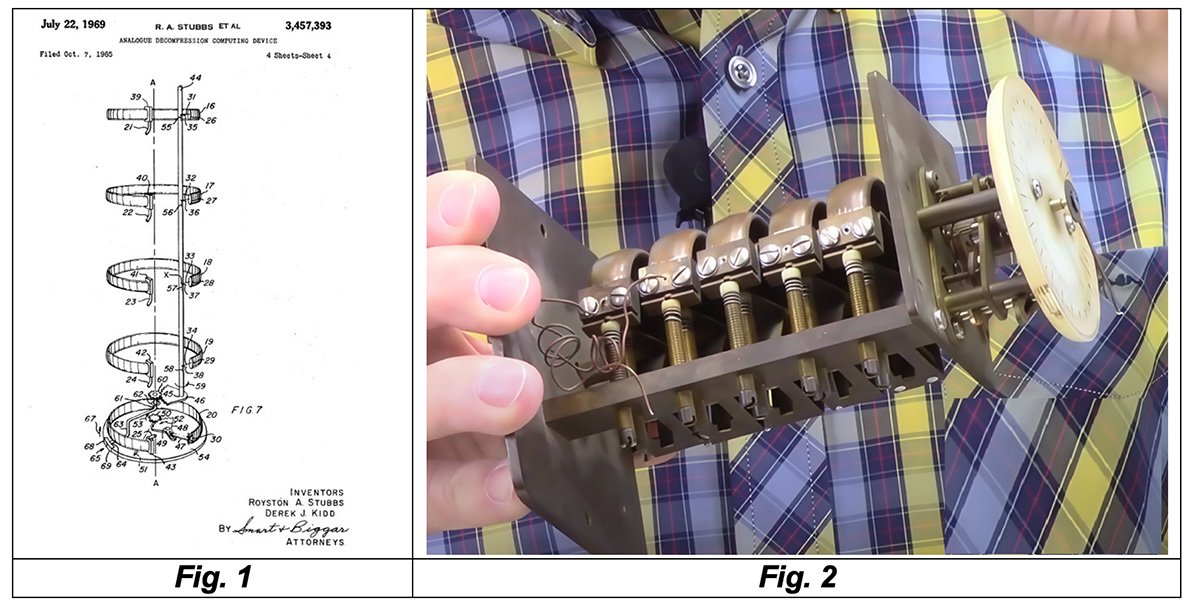
I computer subacquei digitali hanno origini canadesi, infatti le attività di ricerca e sviluppo sui dispositivi per il calcolo e la gestione delle immersioni, reali o simulate in camera iperbarica, iniziarono in Canada nel 1962 ad opera del Canadian Forces Medical Services Institute of Aviation Medicine. Questa organizzazione sarebbe poi stata incorporata nel Defence and Civil Institute of Environmental Medicine (DCIEM). La maggior parte del lavoro di ricerca teorica e sperimentale su queste tematiche venne svolta dalla coppia di scienziati canadesi Derek J. Kidd (un medico della marina militare) e Royston A. Stubbs (un fisico dell’aeronautica militare). Questi svilupparono un modello teorico decompressivo basato su quattro compartimenti tissutali con emitempi di 10, 20, 40 e 80 minuti. Oltre alla messa a punto di questo modello decompressivo, le attività di ricerca e sviluppo si concentrarono anche sulla progettazione e sulla costruzione di dispositivi meccanici-pneumatici in grado di fornire al subacqueo o all’operatore in camera iperbarica le informazioni necessarie alla gestione in sicurezza dell’immersione. Questi strumenti, denominati PDAC ovvero Pneumatic Analogue Decompression Computer (quali i decompressimetri pneumatici-analogici dell'italiana SOS), vennero prodotti in varie versioni sempre più perfezionate durante gli anni "60 e fino alla prima metà degli anni "70. Tali apparecchi vennero impiegati principalmente nell’ambito delle attività delle forze armate e degli enti di ricerca canadesi, anche se una loro versione commerciale venne prodotta dalla SPAR Aerospace Products Ltd, poi incorporata nella DeHavilland Aircraft of Canada, Ltd. Purtroppo, i vari problemi tecnici e di affidabilità riscontrati sui primi esemplari prodotti, gli alti costi di fabbricazione e i bassi numeri di vendita decretarono presto la fine della fase di produzione che si limitò soltanto a circa 450 esemplari. I limiti principali di alcuni di questi strumenti, che in quell’epoca cominciavano a diffondersi anche sul mercato della subacquea sportiva e di cui il decompressimetro DCP della SOS nato nel 1959 costituiva senza dubbio il modello di maggiore successo, risiedevano nell’estrema sensibilità a condizioni esterne quali temperatura, vibrazioni ed urti e nella variabilità di comportamento tra un esemplare e l’altro. Spesso queste situazioni richiedevano la necessità di nuove calibrazioni per mantenere l’apparecchio in condizioni di precisione accettabili. I vari modelli sviluppati dalla DCIEM, dovendo funzionare e tener conto di quattro diversi compartimenti tissutali, al contrario del DCP che si basava su un unico compartimento rappresentante un “tessuto medio”, erano costruttivamente molto complessi. Questa complessità si può notare nella Fig. 1, che rappresenta lo schema di funzionamento dello strumento pneumatico-meccanico, preso dal brevetto americano US 3.457.393 depositato da Kidd e Stubbs il 7 Ottobre 1965 e nella Fig. 2, che mostra uno dei prototipi fisici di questo apparecchio
 |
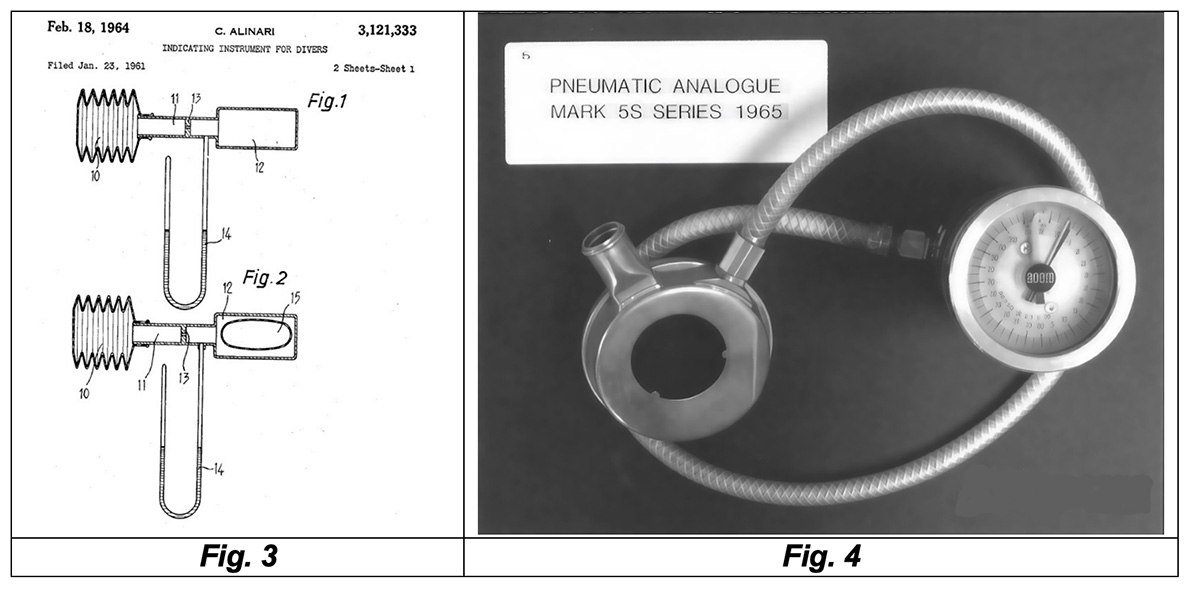
Il comportamento di ognuno dei quattro compartimenti tissutali era simulato da un meccanismo costituito da un tubo di Bourdon, una resistenza pneumatica (orifizio o tubicino calibrato) e da un volume rigido. I quattro meccanismi erano collegati in parallelo ad un unico perno provvisto ad una sua estremità di lancetta rotante al di sopra di un quadrante indicante la profondità. Questa lancetta indicava la profondità di risalita sicura fino alla prima sosta di decompressione. Un quinto tubo di Bourdon, collegato ad un altro meccanismo e ad un’altra lancetta mostrava la profondità attuale dell’immersione. Un’ulteriore complessità costruttiva dei modelli di decompressimetro della DCIEM era dovuta alla necessità di alimentare i vari meccanismi sensibili a tubo di Bourdon con gas (aria) alla stessa pressione dell’ambiente. Il sistema più semplice ed efficace era indubbiamente quello proposto dall’Ing. Carlo Alinari per il suo DCP e i suoi modelli successivi e illustrato nello schema tratto dal brevetto americano US 3.121.333 (vedi Fig. 3). Il gas (in questo caso aria) alla stessa pressione dell’ambiente era fornito all’elemento sensibile dello strumento mediante un soffietto o altro recipiente flessibile (nei decompressimetri SOS si utilizzavano piccoli polmoni in materiale flessibile). Non volendo violare il brevetto italiano, Kidd e Stubbs dovettero includere nel loro decompressimetro un tubo che collegava gli ingressi dei tubi di Bourdon al corpo dell’autorespiratore impiegato in immersione, a valle della valvola di erogazione (vedi Fig. 4).
 |
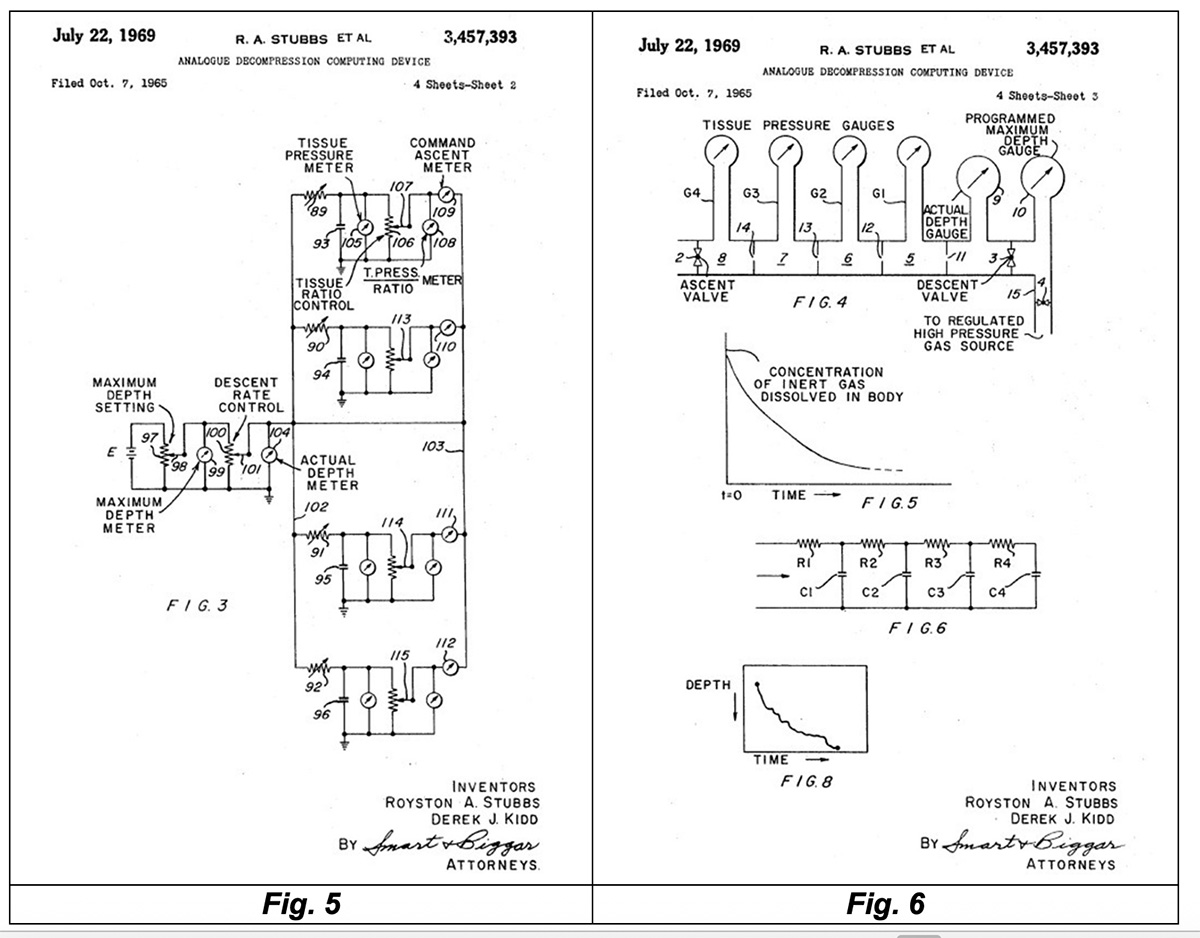
Gli strumenti analogici elettronici potevano offrire un'alternativa a quelli pneumatici per la simulazione dei compartimenti tissutali in un modello decompressivo. Questi apparecchi erano stati progettati o proposti da vari autori durante gli anni ‘60 (Wittenborn, 1963; Bradner e Mackay, 1963; Buckles e Greenberg, 1968; Todd, 1969). Gli stessi Kidd e Stubbs, all’interno del loro brevetto citato in precedenza, avevano proposto anche una soluzione basata su un circuito elettronico costituito da resistenze e condensatori alimentati da una batteria e in grado di simulare le tipiche curve pressione-tempo dei compartimenti tissutali mediante valori di tensioni elettriche variabili che venivano letti e mostrati mediante voltmetri (vedi Fig. 5 e Fig. 6).
 |
Uno dei problemi di questi strumenti elettronici analogici destinati al monitoraggio in tempo reale dei profili decompressivi era l'estrema stabilità e precisione richiesta per alcuni dei loro componenti costruttivi. Questi, dovendo rappresentare fedelmente le lunghe costanti di tempo richieste dai vari modelli teorici impiegati, erano di conseguenza molto costosi. In particolare, il problema principale di questi componenti (principalmente resistenze e condensatori) consisteva nella grande sensibilità alla temperatura di funzionamento del circuito, temperatura che variava in maniera significativa durante il funzionamento dello strumento. Si doveva quindi cercare di compensare questi effetti mediante circuiti addizionali o altri espedienti progettuali di dubbia efficacia. Durante le esperienze di Kidd e Stubbs computer elettronici analogici utilizzabili direttamente in immersione non erano stati mai progettati e costruiti. Tuttavia, Stubbs svolse ricerche approfondite durante lo sviluppo dei PADC (i già citati Pneumatic Analogue Decompression Computer), utilizzando un computer analogico elettronico generico per l’elaborazione e l’analisi dei modelli decompressivi. Fu anche progettato e costruito un computer analogico elettronico dedicato, destinato principalmente all'elaborazione accelerata di profili decompressivi con output visibili su display digitale e su plotter XY. L’unità poteva anche essere utilizzata per l’analisi di qualunque tipo di profilo di immersione. La maggior parte di questi computer è stata utilizzata principalmente per la pianificazione e l'analisi delle immersioni. Questi strumenti erano in grado di determinare vari parametri di immersione, quali ad esempio il fabbisogno complessivo di gas, i tempi di fondo massimi in curva di sicurezza, le profondità e la durata delle soste di decompressione, anche per profili di immersione complessi e per immersioni ripetitive.
Come già detto in precedenza, i componenti meccanici e i cinematismi di un PADC erano sensibili alle vibrazioni e agli urti e potevano andare incontro a perdite di calibrazione o difficoltà di lettura della profondità. Inoltre, i dispositivi di lettura meccanici come manometri o registratori a carta non erano in grado di assicurare un'elevata precisione per le immersioni profonde fino alla quota di 90 metri. Nel 1972, fu progettata e costruita dal DCIEM una serie di computer pneumatici in cui tutti i componenti meccanici furono sostituiti da componenti elettronici, utilizzando trasduttori di pressione al posto dei tubi di Bourdon e display digitali elettronici per la lettura delle profondità attuali e delle profondità sicure di risalita. Invece di impiegare complicati collegamenti meccanici, un comparatore elettronico e alcuni amplificatori operazionali venivano utilizzati per confrontare le pressioni nei quattro compartimenti tissutali e per selezionare e calcolare la profondità sicura di risalita. Questi apparecchi erano degli ibridi che impiegavano sia la tecnologia pneumatica che quella elettronica e venivano quindi chiamati computer subacquei analogici pneumatici-elettronici.
All'inizio degli anni "70, lo sviluppo dei microprocessori rese possibile la progettazione e la costruzione di computer portatili e di dimensioni ridotte, dedicati al monitoraggio sia delle immersioni subacquee che di quelle simulate in camera iperbarica e al calcolo di profili decompressivi. La maggior parte di questi modelli furono concepiti esclusivamente come strumenti da tavolo e vennero diffusamente impiegati nella gestione delle immersioni scientifiche e militari in ombelicale o per lo studio e la sperimentazione di modelli decompressivi avanzati in camera iperbarica.
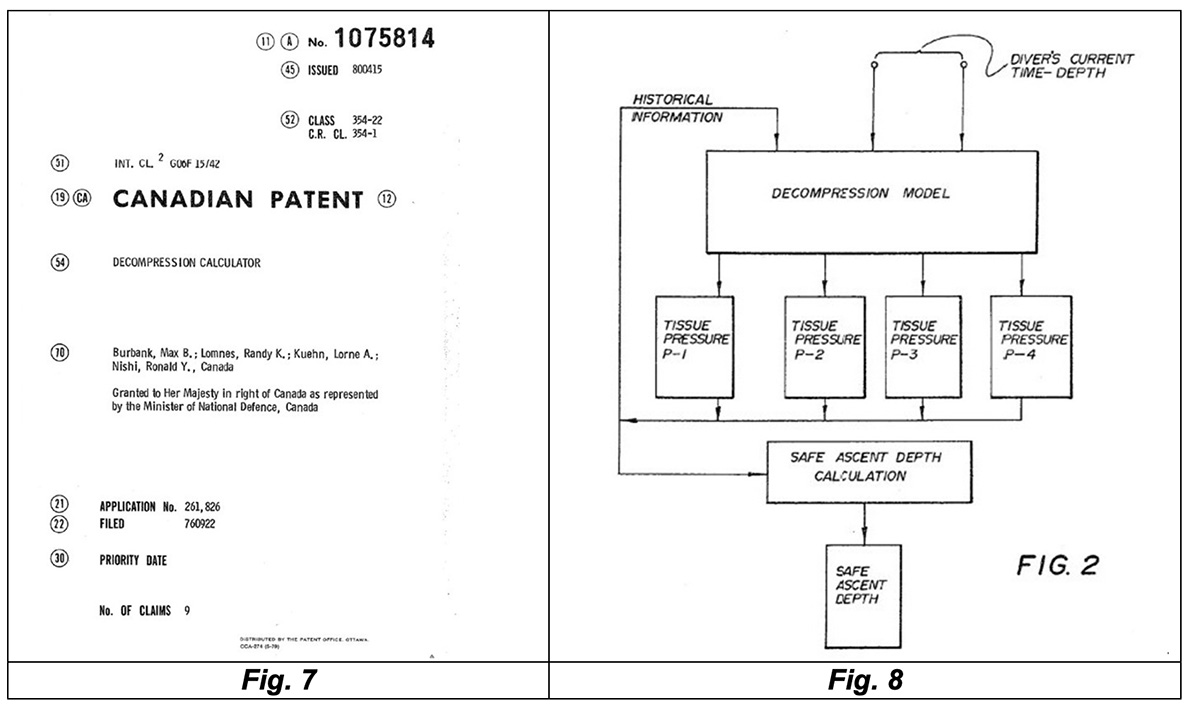
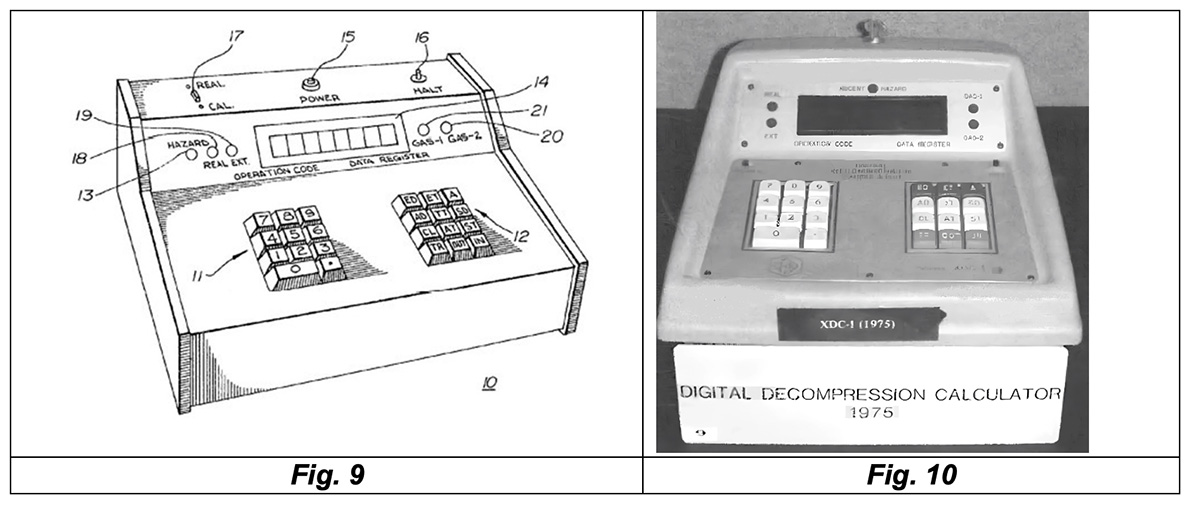
Il DCIEM avviò un programma per lo sviluppo di una serie di computer basati su microprocessori (Nishi, 1978) attraverso la collaborazione con l’azienda canadese CTF Systems, Inc., di Port Coquitlam, British Columbia. Il primo computer, l'XDC-1, completato nel 1975, era un calcolatore/monitor di immersione in tempo reale (Lomnes, 1975) in cui le informazioni potevano essere inserite da una tastiera per generare o analizzare profili di immersione. In modalità “real-time”, il computer poteva essere programmato per acquisire le misure provenienti da un trasduttore di pressione portato dall’operatore immerso, a sua volta collegato a terra mediante ombelicale (o installato all’interno di una camera iperbarica) e quindi calcolare e visualizzare la profondità sicura di risalita (la profondità minima alla quale poter risalire senza dover effettuare una sosta di sicurezza) per il controllo online dell'immersione. Il brevetto di questo apparecchio, pubblicato in Canada il 15 Aprile 1980 con numero 107814, richiamava espressamente l’impiego del modello decompressivo a quattro compartimenti tissutali sviluppato da Kidd e Stubbs (vedi Fig. 7 e Fig. 8).
 |
Lo strumento prevedeva una sorgente permanente di alimentazione elettrica, in modo da non perdere i dati delle immersioni conservati in memoria. Poteva così gestire senza problemi anche serie di immersioni ripetitive per tempi prolungati. Il computer includeva un ampio display digitale che mostrava il tempo di fondo, la profondità effettiva e la profondità di risalita in sicurezza. Un quarto display mostrava la velocità di risalita oppure il tempo residuo di non decompressione e il tempo totale di risalita (vedi Fig. 9 e Fig. 10).
 |
L'unico componente di questo sistema che richiedeva una calibrazione era il trasduttore di pressione portato dal subacqueo o posto all’interno della camera iperbarica.
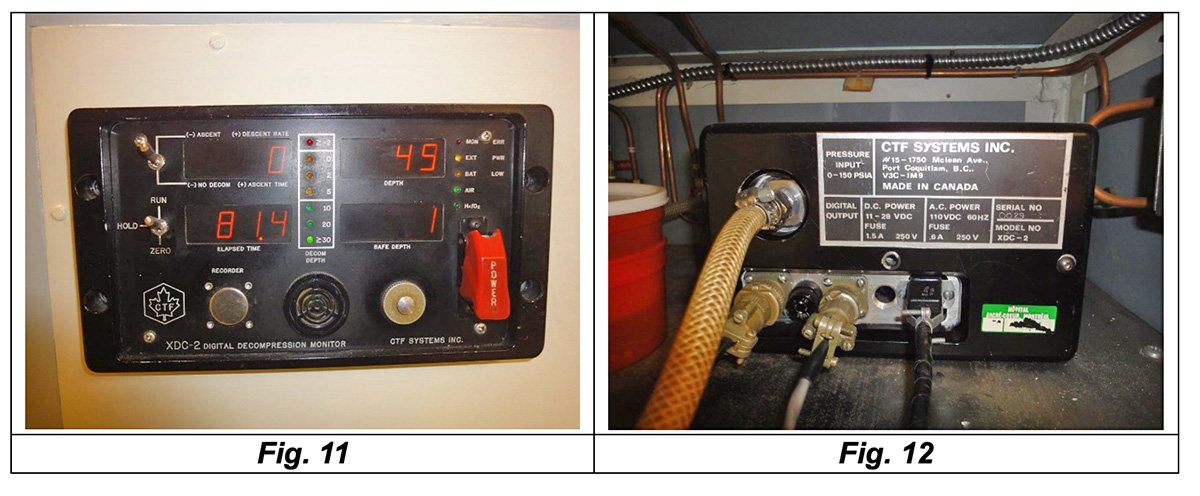
Il modello successivo, l'XDC-2 (vedi Fig. 11 e Fig. 12), era programmato come l'XDC-1 con il modello decompressivo Kidd-Stubbs del 1971 a quattro compartimenti tissutali e poteva così sostituire sia il PADC modello Mark VI S, sia i computer analogici ibridi pneumatico-elettronici.
 |
Ne furono costruiti circa 30 esemplari, diversi dei quali furono venduti ad altre agenzie per la gestione di camere iperbariche. L'XDC-2 è rimasto in uso presso il DCIEM per più di vent’anni. Nel 1983, il modello di decompressione impiegato da questo apparecchio fu sostituito dal più aggiornato DCIEM 1983.
Un terzo modello completato nel 1978 fu il computer XDC-3, finalmente subacqueo, progettato per l'impiego in immersioni reali fino a 60 metri di profondità (vedi Fig. 13).
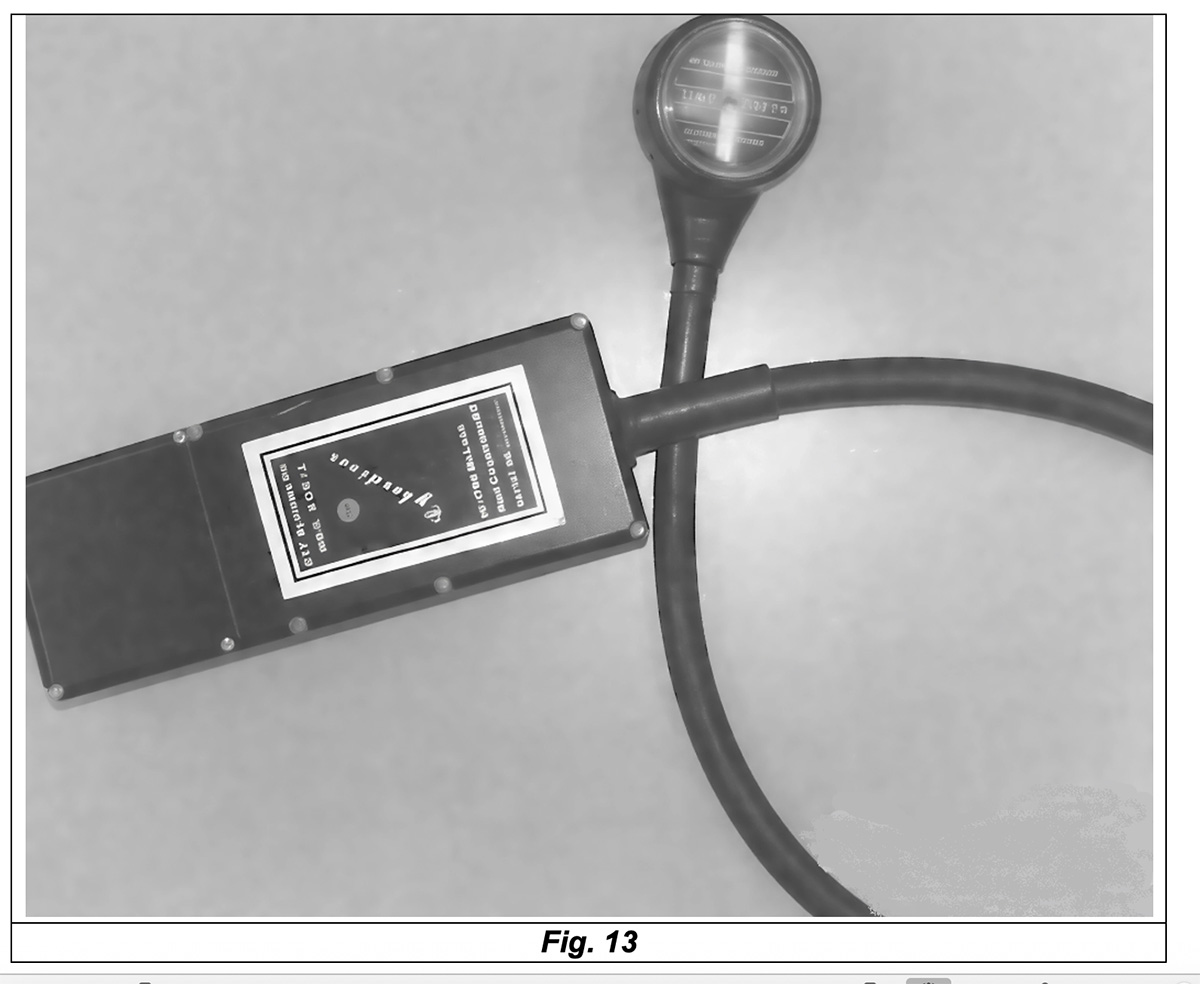 |
Lo strumento era costituito da un corpo principale a tenuta stagna contenente il circuito elettronico, il sensore di pressione e le batterie e da un display rotondo a diodi luminosi collegato al corpo del computer tramite un tubo flessibile resistente alla pressione. All’interno di questo tubo erano inseriti i cavi elettrici per il collegamento tra il circuito principale e il display. Il corpo dell’apparecchio era normalmente montato sulla parte posteriore delle bombole, mentre il display era fissato su un fianco del subacqueo (come un classico manometro a frusta), in posizione tale da poter essere raggiunto e consultato facilmente.
Uno dei maggiori problemi emersi durante lo sviluppo della serie dei vari modelli XDC era il livello della tecnologia dell’epoca, non era ancora al passo con le esigenze dei computer subacquei. I trasduttori di pressione miniaturizzati erano molto costosi e per questo motivo la CTF dovette progettare un proprio trasduttore adatto allo scopo. Sebbene l'XDC-3 utilizzasse un microprocessore CMOS (Complementary Metal-Oxide-Semiconductor), l'Intersil IM6100, i chip di memoria CMOS non erano disponibili e il dispositivo consumava una notevole quantità di energia. Il display a diodi luminosi, che mostrava il tempo di fondo, la profondità attuale, la quota massima a cui era possibile risalire senza effettuare soste di sicurezza, il tempo residuo no-deco e il tempo totale di risalita, era gestito da un interruttore inerziale che accendeva il display per sei secondi quando richiesto. Con quattro batterie alcaline da 9 volt, la durata operativa era di sole 4 ore (con una potenza media assorbita di circa 5 W, equivalente a quella di una piccola lampadina ad incandescenza), rendendo quindi molto costoso l’impiego del computer. Sebbene le batterie potevano essere sostituite una per volta, senza interrompere l'alimentazione allo strumento e perdere così i dati delle immersioni in memoria, la gestione di programmi di immersioni ripetitive per tempi prolungati diventava molto onerosa. In alcuni casi era possibile utilizzare vari accorgimenti per risparmiare energia, come quello adottato nel computer per la Marina degli Stati Uniti sviluppato da Jennings (1977) e brevettato con numero US 4.005.282 (vedi Fig. 14 e Fig. 15).
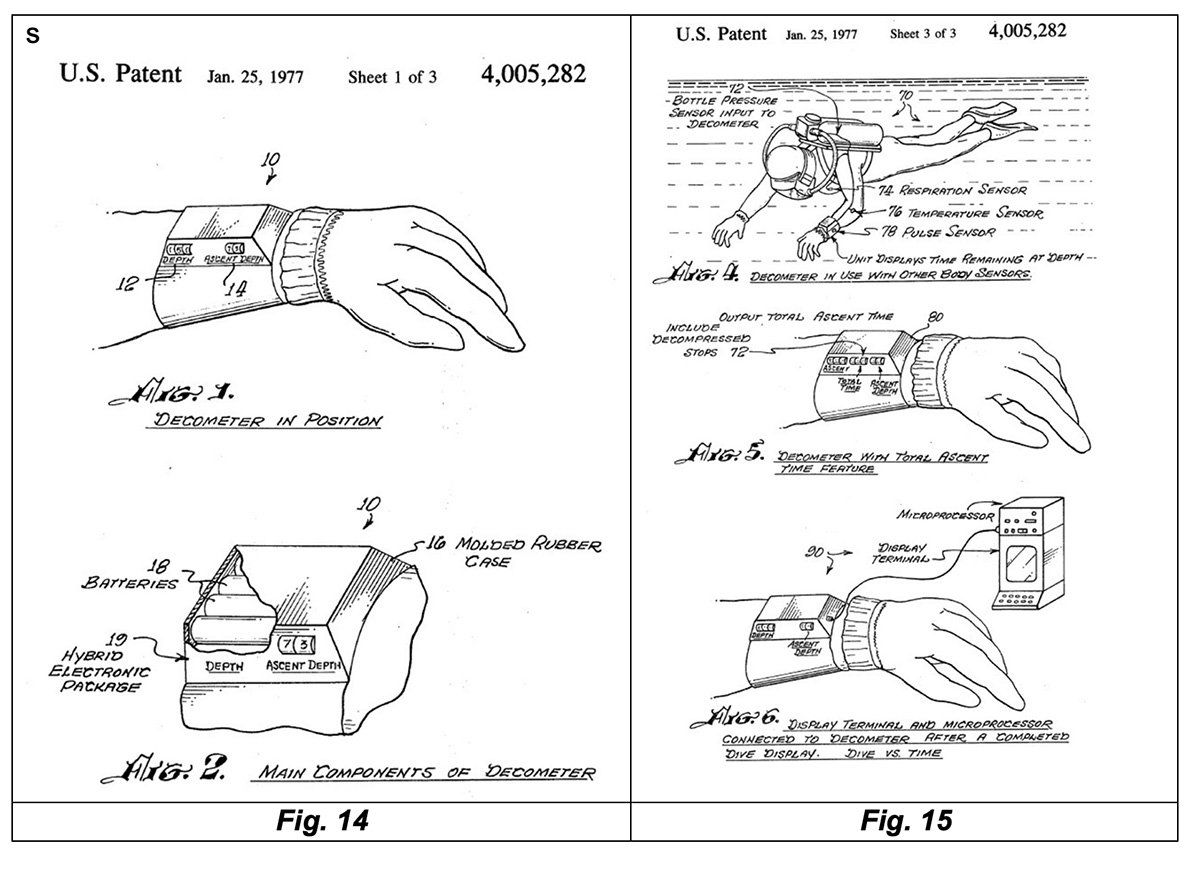 |
Questo computer secondo le richieste della marina americana avrebbe dovuto avere prestazioni e funzionalità altamente innovative, addirittura con la possibilità di includere un sensore che misurava il numero di pulsazioni cardiache, un sensore di temperatura posto a contatto con la pelle del subun sensore per la misura del ritmo respiratorio e un modello decompressivo in grado di tenere conto anche di tutti questi parametri. Nella realtà, proprio per la complessità del progetto e per l’indisponibilità della tecnologia a supporto delle varie soluzioni tecniche scelte, non risulta che questo strumento abbia mai superato la fase di studio e di sperimentazione iniziale. Alcune delle funzionalità richieste dalla marina si sarebbero concretizzate soltanto negli strumenti venuti alla luce alcuni decenni più tardi. Uno degli espedienti usati per risparmiare energia in questo computer militare, sebbene venisse già impiegato un microprocessore Intel 8080 con consumi energetici ridotti, era quello di avere un algoritmo di funzionamento in grado di spegnere automaticamente il computer tra un calcolo e l'
Impiegando batterie all'ossido di litio al posto di quelle alcaline, la durata operativa dell’XDC-3 era stimata in 16 ore. Considerando il costo di queste batterie nel 1977, di fatto questo computer era molto costoso da utilizzare in questa configurazione. Visti tali evidenti limiti di funzionamento, furono costruiti soltanto cinque prototipi del computer XDC-3.
La quarta fase del programma di ricerca DCIEM sui computer subacquei digitali a microprocessore era rivolta alla progettazione di un sistema elettronico dedicato specificamente al calcolo e alla gestione della decompressione (Retallack et al.,1977). Questa nuova fase avrebbe dovuto portare allo sviluppo di un nuovo modello, l’XDC-4, anch’esso concepito come computer da tavolo per la gestione delle immersioni subacquee in ombelicale o quelle simulate in camera iperbarica. Il progetto dell’XDC-4 prevedeva anche la messa a punto di un unico linguaggio di controllo dell'immersione in grado di gestire qualsiasi approccio matematico alla decompressione, sia per immersioni reali che per immersioni simulate. Un secondo obiettivo era quello di estendere le funzioni del modello precedente XDC-2 anche alla gestione di immersioni con gas respiratori diversi dall’aria. Lo strumento era dotato di due moduli funzionanti con microprocessore. Questi moduli operavano simultaneamente ma separatamente, uno per il monitoraggio e la gestione di immersioni reali (con ombelicale) o in camera iperbarica e l'altro per la preparazione di tabelle di immersione, per l'analisi di dati di immersione o per lo sviluppo sperimentale di modelli decompressivi. La versione XDC-4 fu concepita e progettata alla fine degli anni '70, immediatamente prima che i personal computer diventassero disponibili sul mercato. A causa dei ritardi nello sviluppo dell’hardware e del software di questo nuovo modello e della rapida proliferazione dei personal computer, l'XDC-4 divenne obsoleto prima ancora di essere completato. La maggior parte delle funzioni previste poteva ora essere implementata su un personal computer a una frazione dei costi di sviluppo dell'XDC-4. Pertanto, la decisione presa dal DCIEM, relativamente alla gestione di immersioni sperimentali e di altro tipo in camera iperbarica, fu quella di utilizzare personal computer. Il progetto del XCD-4 venne quindi abbandonato. Un personal computer da tavolo PC/XT compatibile (XT stava per eXtended Technology ed era uno dei primi modelli di PC prodotti dall’IBM), dotato di hardware e software per l'acquisizione di dati provenienti da sensori di pressione, fu quindi programmato con il modello di decompressione DCIEM 1983 e con un altro modello sperimentale basato su miscele respiratorie elio-ossigeno. Questo PC venne poi impiegato per la gestione di immersioni in tempo reale. Il vantaggio principale nell’impiego di un PC era la flessibilità disponibile per la programmazione e la gestione di correzioni e modifiche successive. Era anche possibile utilizzare diversi linguaggi di livello superiore per la programmazione del modello e l'acquisizione dei dati in tempo reale. Grazie ai monitor a colori, le informazioni di immersione in uscita potevano essere visualizzate in vari modi, utilizzando grafici a colori o tabelle. Queste informazioni potevano anche essere memorizzate su dischi rigidi per eventuali analisi successive.
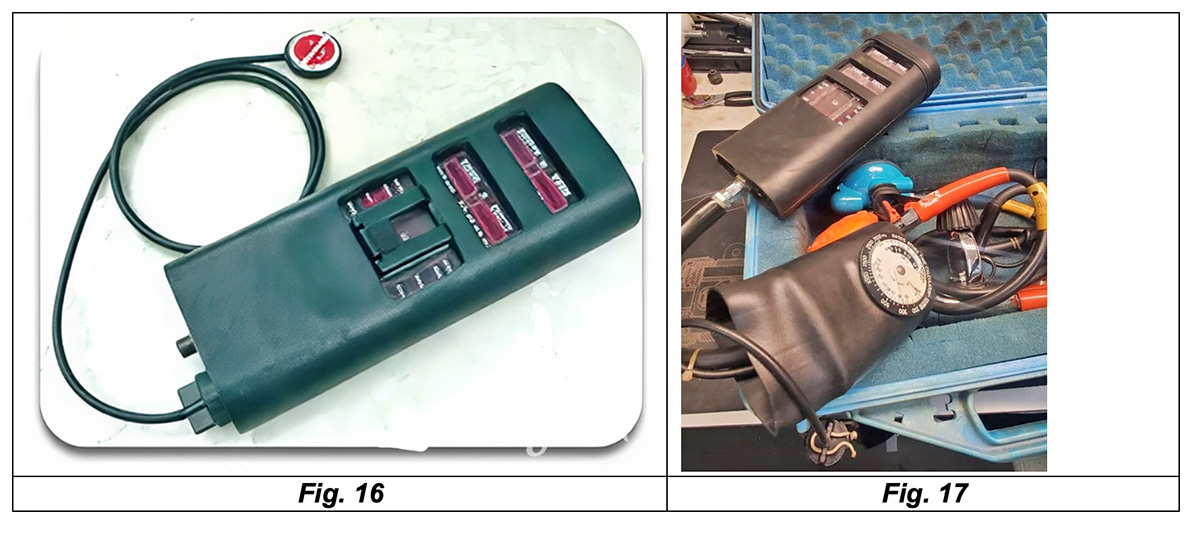
Il computer Cyberdiver, un primo vero computer subacqueo concepito per le immersioni sportive, costituì un tentativo di applicazione dei risultati delle ricerche condotte per il DCIEM sul mercato delle attrezzature subacquee sportive. L’azienda Kybertec International Inc. fu fondata da due dei dirigenti della CTF Systems, Inc. nel 1978 per commercializzare un computer da sub derivato dall'XDC-3. Il primo modello, uscito nel 1978-1979, si basava sulle tabelle della Marina Militare degli Stati Uniti e consisteva principalmente nella lettura ed interpolazione di queste tabelle, memorizzate nell’apparecchio, in funzione della profondità massima e del tempo di fondo (vedi Fig. 16 e Fig. 17).
 |
Rispetto al modello sperimentale XDC-3, questo apparecchio era sostanzialmente diverso dal punto di vista costruttivo e, in particolare, comprendeva i seguenti elementi progettuali:
- Il corpo era realizzato in policarbonato trasparente e consentiva la visione delle informazioni del display. Questo era costituito da una fila di diodi luminosi rossi (la tecnologia disponibile allora) ed era parte integrante della scheda elettronica su cui era montato il microprocessore e gli altri componenti del circuito
- Il corpo in policarbonato era inserito all’interno di una guaina in gomma di elevato spessore e resistenza in grado di proteggere lo strumento da urti e contatti accidentali. Alcune aperture su questo guscio esterno in gomma consentivano la visione dei display dello strumento
- Era stato aggiunto un sensore di pressione per la misura della pressione della bombola con relativo attacco per la frusta di connessione con il primo stadio dell’erogatore. Questo elemento diventerà poi uno standard sui modelli integrati di fascia alta che appariranno sul mercato diversi anni dopo
- Le quattro batterie da 9V erano state sostituite da una unica batteria sempre a 9V alcalina
- Il tappo cilindrico del vano della batteria fungeva anche da interruttore di accensione mediante una semplice rotazione di circa un quarto di giro
- Era previsto un pacco batteria esterno per consentire una adeguata autonomia allo strumento. La connessione con questo pacco esterno era realizzata attraverso il tappo del vano batteria ed impiegava un cavo esterno resistente alla pressione. Il pacco batteria esterno poteva essere fornito in diverse configurazioni come quella della Fig. 16 (probabilmente un contenitore a tenuta stagna di forma circolare contenente batterie all’ossido di litio) o come quella della Fig. 17, soluzione con guaina esterna di protezione in gomma e quasi sicuramente costituita da un pacco per batterie alcaline da 9V. Questo elemento era fondamentale per il funzionamento del computer perché, nel caso in cui l’alimentazione elettrica allo strumento si fosse interrotta, tutti i parametri e le costanti fisse con cui il software funzionava sarebbero andate perdute perché memorizzate in una RAM (Random Access Memory che è volatile e perde i dati quando il computer viene spento) e non in una ROM (Read Only Memory che mantiene le informazioni memorizzate anche dopo lo spegnimento e il successivo riavvio dell’apparecchio).
Il modello successivo, il Cyberdiver "SKANA", era un moderno computer sub a tutti gli effetti e si basava sul modello decompressivo a quattro tessuti Kidd-Stubbs del 1971 ed era un vero calcolatore di decompressione in tempo reale in grado di tenere conto della profondità effettiva dell'immersione e di qualunque tipo di profilo (immersioni quadre e multilivello). Di entrambi i modelli del Cyberdiver ne furono venduti circa 700 esemplari. A differenza della prima versione del Cyberdiver, basato sulle tabelle US Navy, nel quale tutti i parametri di calibrazione erano caricati nella memoria RAM CMOS (e che quindi necessitava di un reset completo dello strumento dopo l’esaurimento della batteria), la versione Kidd-Stubbs (SKANA) non richiedeva la memorizzazione di parametri nella RAM ed ebbe quindi una maggiore diffusione ed un impiego più prolungato.
Di questo ultimo modello ho trovato ed acquisito recentemente un esemplare che mi ha permesso di analizzare in maggiore dettaglio i vari elementi costruttivi e individuare gli aggiornamenti effettuati rispetto al modello precedentemente descritto. I risultati di questa analisi sono descritti qui di seguito:
Dal punto di vista costruttivo questo modello è molto simile al modello precedente come mostrato nella Fig. 18 e nella Fig. 19
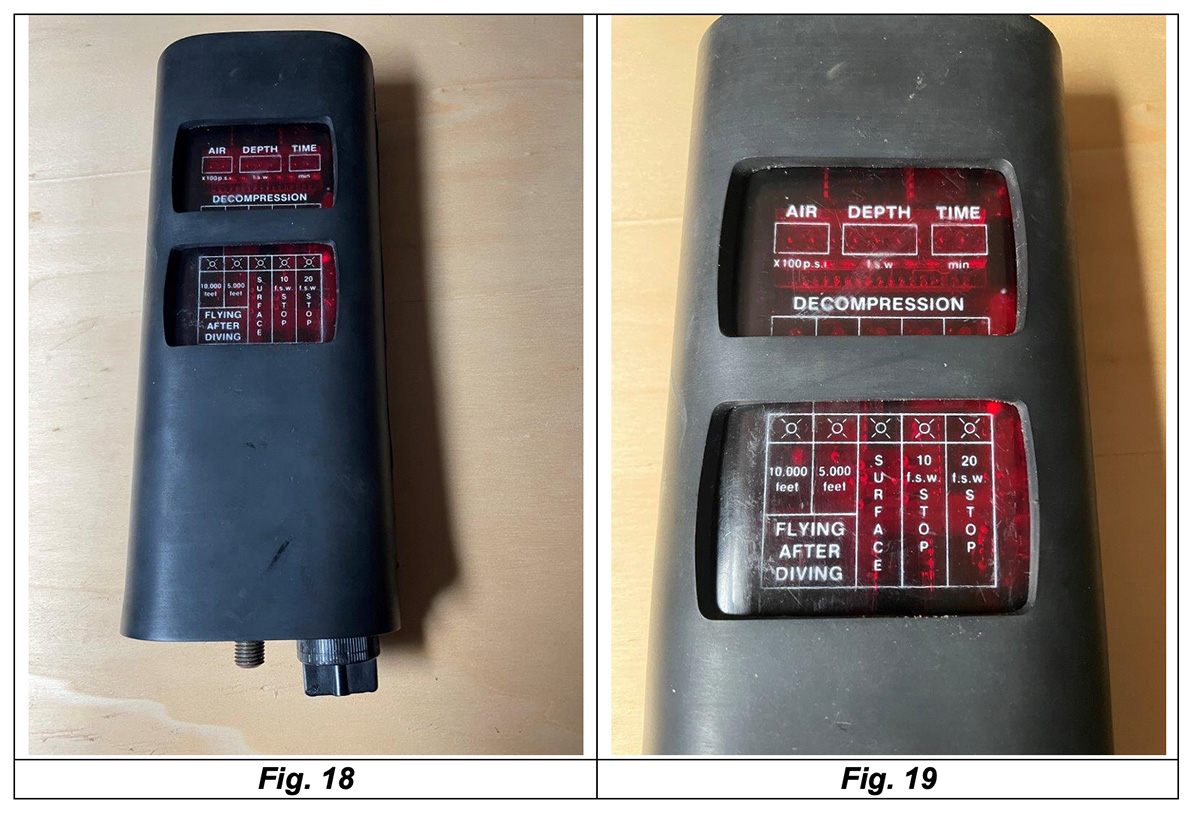 |
La disposizione dei display dello strumento è stata rivista con la sistemazione del display a diodi rossi luminosi nella parte superiore. Questo display fornisce l’indicazione della pressione residua nelle bombole (sul lato sinistro), la profondità attuale dell’immersione (al centro) e il tempo trascorso (sul lato destro). La fila dei cinque LED rossi sotto la scritta “DECOMPRESSION” serve a gestire la fase di risalita con le eventuali soste di decompressione e il tempo di attesa necessario ad effettuare voli in aereo o escursioni in quota. La finestra inferiore è semplicemente una tabellina che consente di comprendere il significato delle indicazioni mostrate nella fila dei LED al di sotto della scritta “DECOMPRESSION”. I primi due LED a sinistra, se accesi, indicano che non è possibile salire ad una quota superiore a 10.000 (circa 3.000 metri) o 5.000 piedi (circa 1.500 metri) rispettivamente. Il LED centrale, se acceso, indica che si può risalire in superficie mentre i due LED sulla destra, sempre se accesi, avvertono il sub che è necessario effettuare una sosta di decompressione a 10 piedi (3 metri) oppure a 20 piedi (6 metri)
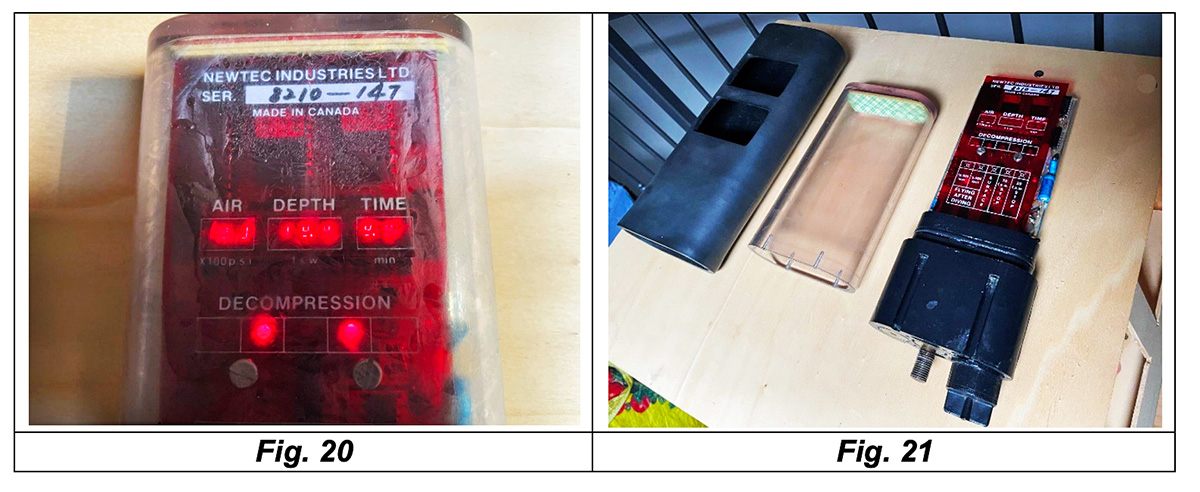
- Sorprendentemente lo strumento, dopo l’inserimento di una nuova batteria alcalina da 9V si è acceso a più di quaranta anni dalla data di fabbricazione (vedi Fig. 20). Tuttavia, lo strato di limo che si era depositato sulle pareti interne del corpo in policarbonato (forse il residuo di un allagamento del computer durante una immersione in un fiume o in un lago) ha suggerito la necessità di procedere con lo smontaggio e la pulizia dell’apparecchio. Dopo lo smontaggio i tre componenti principali dello strumento (la scheda elettronica comprensiva dei display, dei sensori di pressione e del vano batteria, il corpo esterno in policarbonato e la guaina di protezione in gomma) sono mostrati nella Fig. 21
-
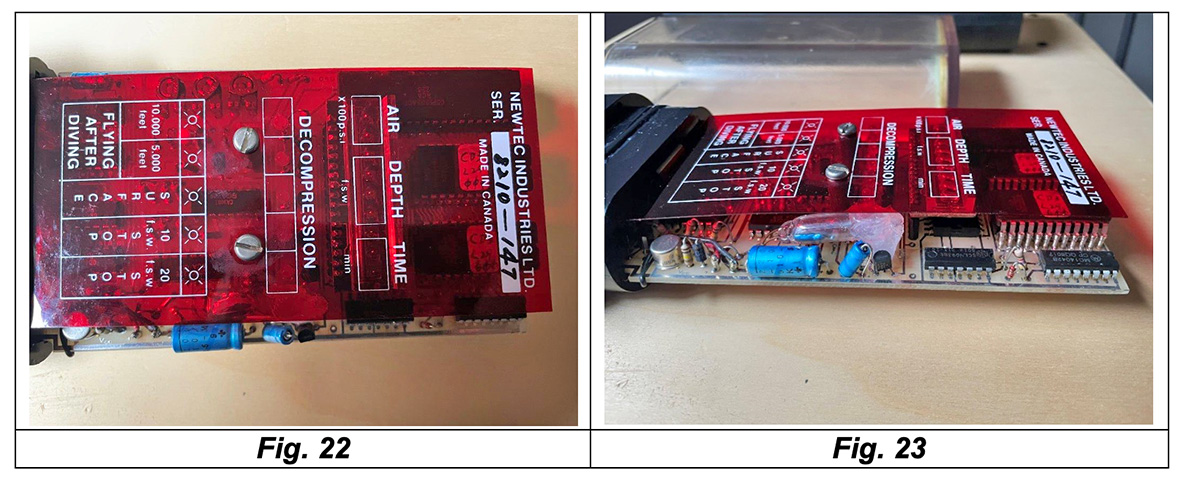
- Un foglio in plastica rossa trasparente è montato sopra la scheda elettronica dello strumento e include tutte le scritte necessarie alla comprensione delle informazioni visive e numeriche mostrate dai diodi luminosi e dai LED posti sotto il foglio e solidali con la scheda elettronica (vedi Fig. 22). La vista laterale della scheda elettronica (vedi Fig. 23) ha consentito di individuare tutti i suoi componenti principali, tra i quali anche l’interruttore inerziale prima citato. Questo consiste in una semplice ampollina di vetro contenente mercurio che apre o chiude dei contatti elettrici a seconda della posizione dello strumento
 |
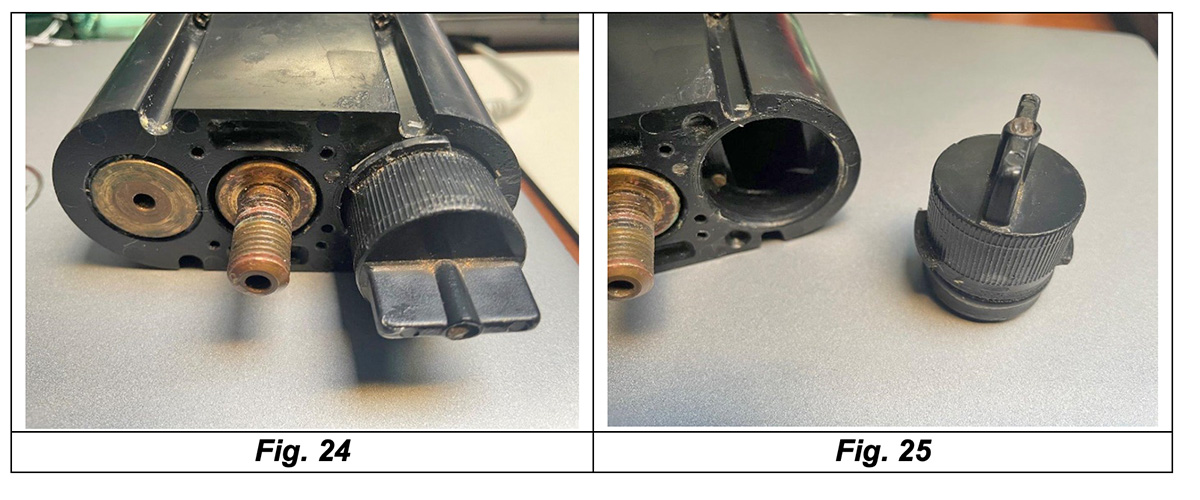
L’analisi della parte inferiore del corpo del computer consente di apprezzare in maggiore dettaglio gli altri elementi principali dello strumento (vedi Fig. 24). Sul lato sinistro si osserva il foro che mette in collegamento l’ambiente esterno con il sensore di profondità (sensore di pressione). Nella parte centrale è installato l’attacco filettato al quale è collegata la frusta per la lettura della pressione residua nelle bombole mediante un secondo sensore di pressione. La parte destra è dedicata al vano della batteria interna sostituibile da 9 V e del relativo tappo che funge anche da interruttore di accensione (vedi Fig. 25). A differenza del modello precedente e per quanto detto prima, il tappo non riceve più l’alimentazione dal pacco batteria esterno, anche se si suppone che il sistema esterno di alimentazione potesse essere ancora compatibile con questa versione aggiornata dello strumento.
-
-
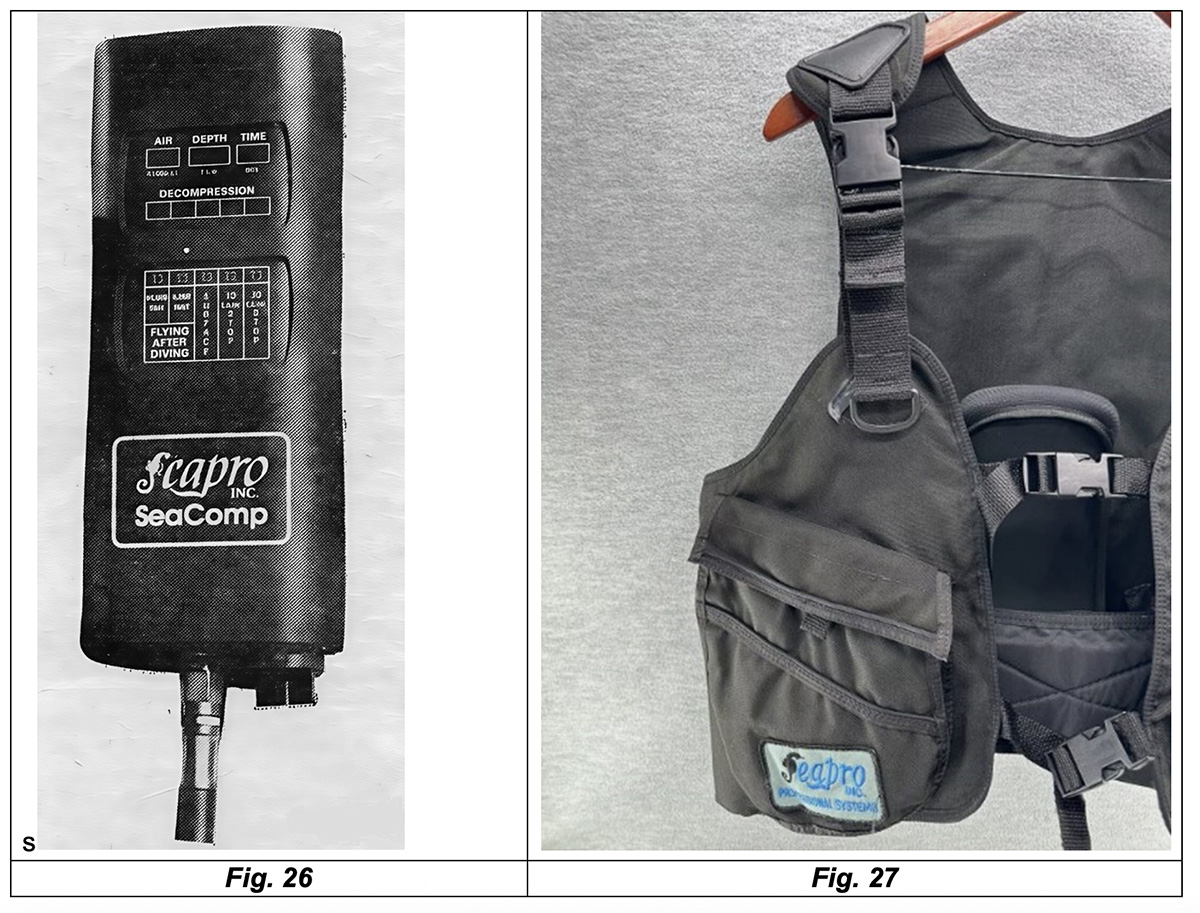
Al di fuori del mercato canadese, ho trovato una sola traccia di distribuzione di questa versione di computer negli USA attraverso l’azienda Seapro Inc. che commercializzò lo strumento con il nome di SeaComp (vedi la Fig. 26). Nonostante molte ricerche in rete su questa azienda americana, che probabilmente operò sul mercato durante gli anni ’80 e ’90, sono emerse solo pochissime informazioni, nonostante la Seapro Inc. sia stata attiva nella vendita di varie attrezzature destinate alla subacquea sportiva, tra cui anche alcuni modelli di GAV (vedi Fig. 27).
-
-
Il Cyberdiver, principalmente nella versione migliorata “SKANA”, era un computer innovativo e aveva molte caratteristiche interessanti. Tuttavia, non ebbe successo per diversi motivi. La Kybertec era una piccola azienda e uno dei problemi principali era la mancanza di finanziamenti per risolvere i diversi bug sul software e commercializzare adeguatamente il computer. Tecnicamente, c'erano anche alcuni problemi. I progettisti, sebbene esperti in elettronica e applicazioni di microprocessori, non erano sufficientemente esperti in materia di packaging subacqueo e le infiltrazioni d'acqua all’interno del corpo in policarbonato costituivano una dei sui difetti principali, come testimoniano anche le condizioni dell’esemplare analizzato in precedenza. Il sensore di profondità si basava su un progetto derivante da un contratto di ricerca DCIEM con CTF ed era essenzialmente un trasduttore digitale. Non c'era alcun problema reale con il trasduttore, tranne il fatto che poteva guastarsi a causa delle suddette infiltrazioni d'acqua. A causa della mancanza di finanziamenti, l'azienda non fu mai in grado di avviare la fase 2 della riprogettazione con conseguente miglioramento della tenuta dell’involucro esterno in modo da eliminare gli allagamenti. L'altro grosso problema del Cyberdiver era che i progettisti erano troppo avanti coi tempi; la tecnologia non era ancora al passo con ciò che si voleva realizzare e a un prezzo accessibile. Il costo del Cyberdiver era relativamente elevato e il mercato degli utenti finali non era ancora pronto. Kybertec non presentò domanda di brevetto per questo computer, poiché sarebbe stato troppo costoso. In teoria, i brevetti avrebbero dovuto essere richiesti almeno per Canada, Stati Uniti, Regno Unito e Giappone. L'esperienza del DCIEM nel brevettare i dispositivi sviluppati nell'ambito dei contratti CTF, in particolare l'XDC-1, fece emergere alcune difficoltà nell’iter delle richieste. Il brevetto fu concesso in Canada (Burbank et al., 1980), ma fu respinto negli Stati Uniti perché, secondo l'esaminatore brevettuale statunitense, il brevetto della Marina Militare statunitense prima citato (Jennings, 1977) aveva rivendicazioni precedenti su quasi tutto ciò che veniva indicato come novità per l'XDC-1. Con quell'esperienza, sarebbe stato molto difficile ottenere un brevetto per un computer da sub che era più simile al computer Jennings rispetto all'XDC-1. La Kybertec valutò anche se valesse la pena depositare un brevetto e citare in giudizio eventuali trasgressori, ma decise che non c’erano i presupposti per proseguire in questa direzione.
-
Nel 1981, i diritti sulla tecnologia e sul progetto di questo apparecchio furono venduti alla Newtec Industries Ltd. di Burnaby, nella Columbia Britannica, azienda che aveva costruito anche l’esemplare analizzato in precedenza (vedi Fig. 22). Questa azienda però decise di non sviluppare ulteriormente questo modello poiché riteneva che il mercato non fosse abbastanza vasto da giustificare ulteriori investimenti. Di conseguenza, il Cyberdiver fu messo fuori produzione, probabilmente alla fine del 1982.
E così, ironia della sorte, questo computer uscì dal mercato proprio quando l’era dei computer subacquei digitali per l’immersione sportiva stava iniziando, con i primi modelli di successo tra i quali ricordiamo il “Deco Brain Hans Hass” della Divetronic (1982) e il “The Edge” della Orca Industries Inc. (1983).
__________